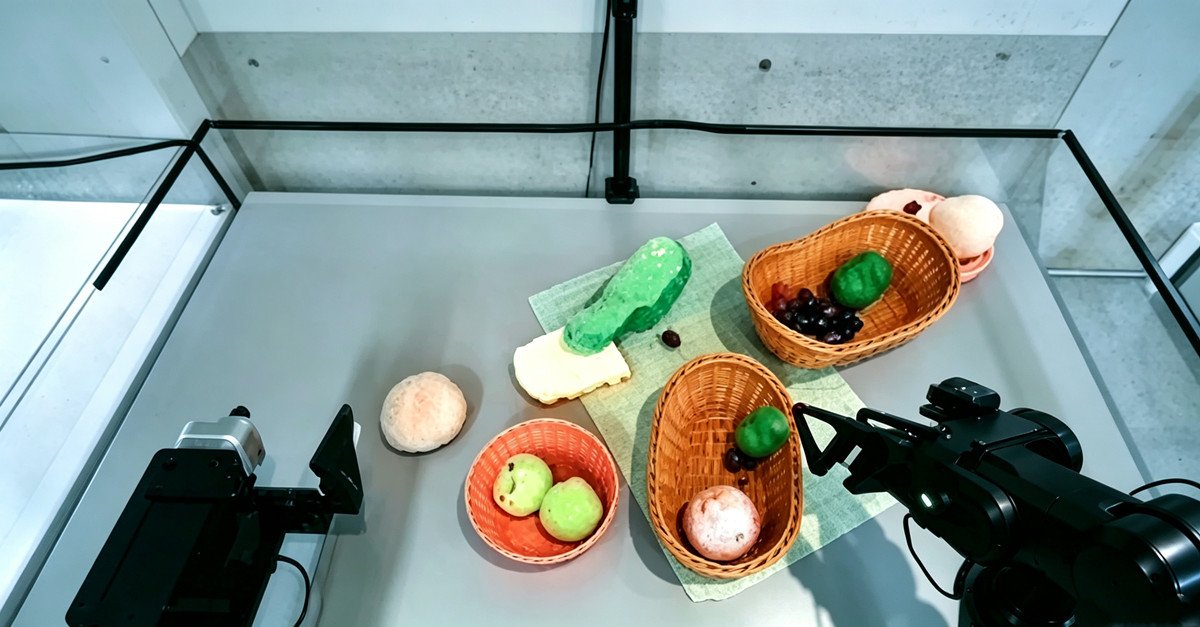
用自然語言下達指令,讓機器人疊毛巾、關抽屜、掛耳機——如同向 ChatGPT 提問一樣,開發者如今可以通過一個開放接口,讓機器人執行現實世界中的任務。
10 月 20 日,由前英偉達 GR00T 核心成員團隊創立的 Dream Labs,上線全球首個面向公眾開放的機器人基礎模型 API——Dream API。覓蜂科技為其背後的世界動作模型 Dream-1 提供覆蓋無本體數據、真機數據、真機測試與評測的全流程服務,支持模型研發與零樣本(Zero-shot)泛化可行性驗證。
隨著機器人硬件成本持續下降,行業迫切需要能夠跨任務、跨本體復用的「通用大腦」,降低每換一台機器人、一個任務就要重新訓練與適配的成本。Dream API 將機器人模型能力以 API 形式向公眾開放,開發者無需具備機器學習背景,即可接入自己的機器人,通過自然語言指令驅動機器人執行任務。Dream-1 使用價格為每小時3美元。目前已有20多家硬件廠商加入合作。
Dream API 背後搭載的是世界動作模型(WAM)Dream-1,聯合學習視頻預測與動作生成,能夠實時、閉環地控制機器人。據團隊披露,在27種未見過的機器人的仿真評測中,24種達到訓練本體 YAM 一半以上的表現;在真機上,Dream-1 無需使用目標機器人的特定數據進行額外訓練,即可完成疊毛巾、關抽屜、懸掛耳機等任務。目前,其零樣本跨本體能力主要面向雙臂平行夾爪機器人。
讓機器人在新本體上「零樣本上手」,離不開訓練數據的積累與真實執行的檢驗。
在此次合作中,覓蜂科技提供無本體數據,用於 Dream-1 世界動作模型的預訓練,通過豐富的人類操作與物體交互信息,支持模型學習不同任務的操作過程;同時提供真機數據,補充機器人實際執行中的運動、操作與接觸經驗。兩類數據相互補充,為模型的能力學習與迭代優化提供支持。
從數據供給到真機驗證,覓蜂進一步提供測試與評測服務,協助團隊檢驗 Dream-1 在新本體上的零樣本泛化可行性。通過觀察機器人對指令的理解、任務執行過程及完成情況,評估模型已有能力能否遷移到新的機器人上,識別執行中的問題,為後續數據補充、模型優化與本體適配提供依據。
作為一站式物理 AI 數據服務平台,覓蜂構建了覆蓋無本體、真機遙操與仿真的數據服務體系。此次助力 Dream-1,將數據供給與執行驗證相銜接,進一步拓展了覓蜂服務基礎模型研發的實踐。
未來,覓蜂將持續擴充高質量數據供給,完善數據治理、標準化交付與真機評測能力,為模型研發團隊、機器人廠商和科研機構提供全流程服務,推動機器人模型走向更多真實場景。


